L’espace autour de la Terre est de plus en plus encombré par des satellites hors service, des fragments de fusées et d’autres objets artificiels devenus inutilisables.
Pour réduire ces risques, une équipe de chercheurs de l’université de Bologne, en Italie, explore une approche originale. Utiliser plusieurs robots autonomes capables de coopérer pour approcher et suivre un débris spatial incontrôlé.
Le projet, baptisé STAR-BOTS, bénéficie du soutien de l’Agence spatiale européenne (ESA) dans le cadre de son programme d’expérimentations destiné aux étudiants.
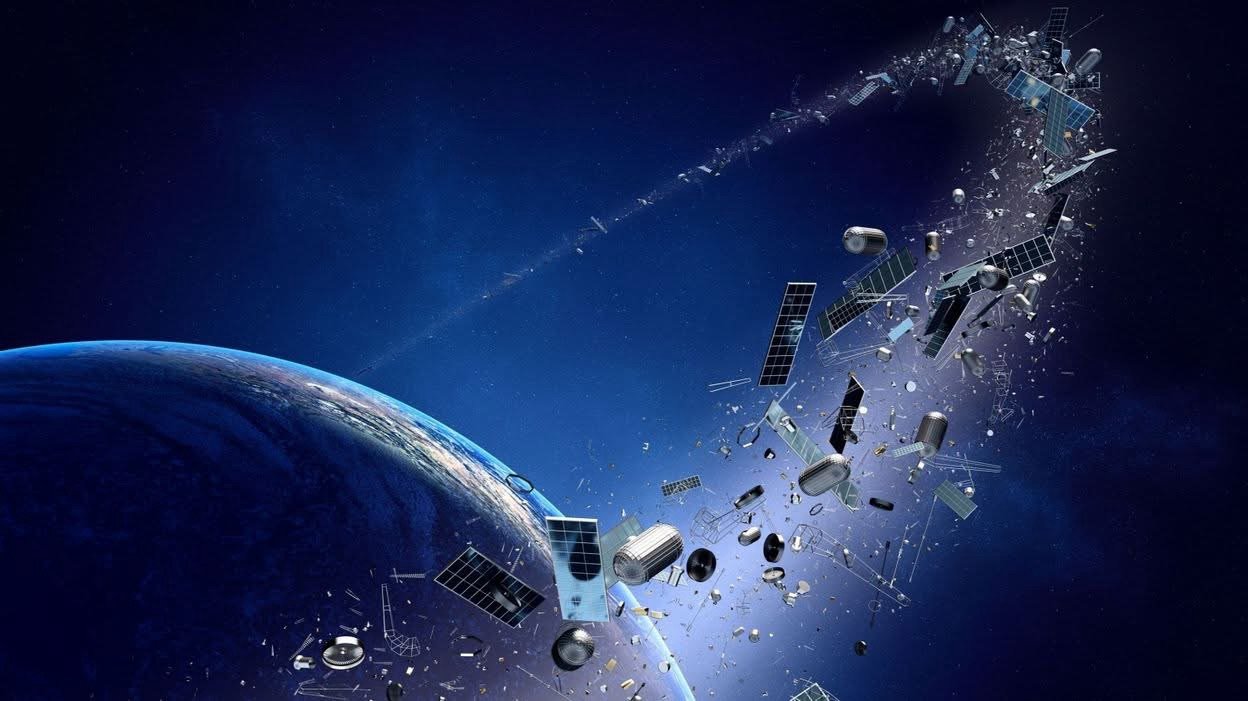
Image d’illustration des débris autour de l’orbite terrestre
Les premiers essais se déroulent dans un laboratoire spécialisé aux Pays-Bas.
Pourquoi les débris spatiaux représentent-ils un problème croissant ?
Depuis le début de l’ère spatiale, des milliers de satellites et de lanceurs ont été envoyés en orbite.
Une partie de ces équipements reste dans l’espace après la fin de leur mission.
Les collisions et les explosions peuvent également produire des fragments qui continuent à se déplacer à grande vitesse.
Ces objets représentent un danger pour les satellites opérationnels et les futures missions spatiales.
La surveillance des débris permet de prévoir certaines collisions, mais elle ne suffit pas à résoudre durablement le problème.
Les agences spatiales étudient donc des technologies de retrait actif, destinées à capturer ou déplacer des objets devenus inutilisables.
STAR-BOTS : cinq robots qui coopèrent
Le projet STAR-BOTS repose sur une idée simple : plutôt que de confier une opération complexe à un seul véhicule, plusieurs robots pourraient travailler ensemble.

Expérience STAR-BOTS, Crédit ESA-SJM Photography
Dans l’expérience présentée par l’ESA, cinq robots doivent coopérer pour encercler et suivre un objet qui tourne sur lui-même, sans chercher à faciliter leur approche.
Les robots doivent coordonner leurs déplacements tout en tenant compte des mouvements de l’objet cible.
Cette capacité est particulièrement importante pour les débris spatiaux, dont l’orientation et la rotation peuvent être difficiles à maîtriser.
L’objectif des chercheurs est de développer des méthodes de coordination pouvant être utilisées à terme pour des opérations de maintenance ou de retrait de débris en orbite.
Comment simuler l’apesanteur sur Terre ?
Les essais se déroulent dans l’Orbital Robotics Laboratory, au centre technique ESTEC de l’ESA, aux Pays-Bas.
Les chercheurs utilisent des plateformes mobiles équipées de coussins d’air.
L’air projeté sous les plateformes crée un espace extrêmement mince entre celles-ci et le sol, réduisant presque totalement les frottements.
Ce dispositif permet de reproduire certains comportements de déplacement libre caractéristiques de l’espace, mais uniquement sur un plan horizontal.
L’expérience associe également des robots physiques à des robots virtuels.
Cette combinaison permet de tester la coordination d’un ensemble plus important de robots sans devoir construire immédiatement tous les équipements correspondants.
Une coopération entre robots réels et virtuels
L’une des particularités du projet réside dans son environnement expérimental hybride.
Le dispositif associe des plateformes physiques à des représentations numériques qui évoluent dans la même simulation.
Les chercheurs peuvent ainsi observer comment les robots réagissent aux déplacements des autres membres du groupe.
Ils cherchent notamment à vérifier leur capacité à maintenir une formation autour d’une cible en mouvement.
Cette approche pourrait réduire les coûts des expérimentations et faciliter la mise au point d’algorithmes de coordination avant de futurs essais spatiaux.
Une technologie encore expérimentale
Il est important de distinguer les résultats actuels des applications envisagées.
Les robots STAR-BOTS n’ont pas encore été envoyés dans l’espace pour récupérer des débris.
Les essais présentés par l’ESA concernent la coordination et le suivi d’une cible dans un laboratoire terrestre.
Les étapes suivantes devront notamment permettre d’étudier les mouvements en trois dimensions, les communications entre robots, les mécanismes de capture et la sécurité des opérations orbitales.
Vers des opérations spatiales collectives ?
La robotique spatiale s’appuie aujourd’hui principalement sur des véhicules spécialisés chargés d’exécuter des missions précises.
Les essaims robotiques pourraient offrir une approche plus flexible : plusieurs unités relativement petites pourraient se répartir certaines tâches et adapter leur comportement aux conditions rencontrées.
Au-delà du nettoyage orbital, ces technologies pourraient également contribuer à l’inspection des satellites ou à l’assemblage d’infrastructures dans l’espace.
En savoir plus sur InnovDigit
Subscribe to get the latest posts sent to your email.